这是一篇我自己的论文的复盘博客。MS-WavKAN(Multi-Scale Wavelet-integrated Kolmogorov-Arnold Network)
https://journals.sagepub.com/doi/10.1177/09544062261477826
- 把 KAN 里的 B-spline 激活基函数换成可学习的 Morlet 小波,接在多尺度 1D-CNN 编码器后面,用 71k 参数 在强噪声(-6dB SNR)下做轴承故障的 10 分类,在跨负载跨转速的真实损伤数据集上打参数对齐的 MLP / LSTM / Transformer / B-spline KAN 基线。
1 研究背景:滚动轴承失效机理与故障诊断原理
1.1 滚动轴承结构组成
滚动轴承作为旋转机械的核心支承部件,承担转轴定位、降低摩擦损耗的功能。电机运转过程中,转轴依靠轴承实现稳定旋转,避免转轴与机架直接摩擦。轴承主要由四类构件组成:
| 零件 | 英文名称 | 功能描述 |
|---|---|---|
| 内圈 | inner race | 装配于转轴外侧,随轴同步旋转 |
| 外圈 | outer race | 固定于轴承座内,保持静止 |
| 滚动体 | rolling element(本数据集共9个钢珠) | 介于内外圈之间,将滑动摩擦转化为滚动摩擦 |
| 保持架 | cage | 均匀分隔滚动体,避免滚动体相互碰撞磨损 |
轴承运行过程:转轴带动内圈旋转,内圈推动滚动体实现自转与公转,保持架约束滚动体运动轨迹,外圈保持静止。
故障产生机理:长期交变接触应力会造成滚道、滚动体表面产生局部剥落、点蚀,形成缺陷区域。本文所用CWRU数据集采用电火花加工(EDM)人为预制缺陷,缺陷直径分为0.007 in、0.014 in、0.021 in(约0.18 mm、0.36 mm、0.53 mm),最小缺陷尺寸仅略大于头发丝直径。
工程统计表明,约40%~50%的电机故障由轴承缺陷引发,因此轴承状态监测是机械设备预测性维护的核心研究对象。
1.2 故障信号特征:周期性冲击序列与阻尼振铃
当滚动体滚过表面缺陷时,会产生瞬时机械冲击。多个滚动体依次经过缺陷区域,形成周期性冲击序列,冲击间隔由轴承几何参数与转轴转速共同决定(推导详见2.3节)。
传感器采集到的信号并非理想脉冲序列,而是阻尼振铃响应。冲击可近似视作脉冲激励,宽带能量会激发轴承座、传感器装配体的结构共振。信号宏观表现为短时激励、指数衰减的正弦振荡:
故障信号可概括为:按照轴承几何周期重复出现的阻尼振荡脉冲串。该信号形态(衰减包络叠加振荡载波)与Morlet小波形态高度吻合,这也是本文方法的核心物理依据,后续2.1、3节将再次展开论述。
1.3 信号采集方案与分类任务定义
故障诊断无需停机拆解设备:加速度传感器安装于轴承座外表面,采集振动加速度信号,获得一维时序数据。CWRU数据集驱动端采样频率设置为12 kHz;本文按照1024个采样点划分样本,对应时长约85 ms,采用z-score归一化,滑窗重叠率50%。
85 ms时间窗口具备明确物理意义:该窗口能够完整容纳约13.5个BPFI冲击周期、8.9个BPFO冲击周期、2.5个轴转周期(相关频率计算公式见2.3节)。窗口长度保障各类故障冲击序列在单样本内多次复现,便于模型完成跨周期特征提取。
本文构建十分类任务:类别包含正常状态,以及内圈故障、外圈故障、滚动体故障三类故障类型,每种故障对应3种不同损伤尺寸。
2. 三个 Primer:小波、KAN、轴承物理
2.1 小波是什么:从 FFT 的致命伤讲起
振动信号分析需要回答三个问题:什么时间、什么频率、多大能量。类比排查千万行服务日志:只统计出现过哪些故障类型(频率成分)远远不够,还必须定位故障爆发的时段与时长(时间信息)。
FFT:快速傅里叶变换将信号映射至全局频谱,但全局积分的特性会彻底抹去时间维度信息。。
基函数 时间域无限延展(从 到 ),所有局部瞬态冲击的能量都会被弥散至全频段。我们仅能获取信号整体的频率构成,这对故障诊断存在根本性短板:轴承局部冲击属于时域极窄、频域分布的宽带事件,恰好是时频不确定性原理的典型场景;环境背景噪声同样具备宽带特性。在全局频谱中,冲击特征与噪声难以区分。论文后文那张”-4dB 噪声下包络谱峰被淹没”的图(§2.3),病灶就在于此。
STFT:短时傅里叶变换 给 FFT 引入滑动窗口,但代价是锁死分辨率。
STFT 面临的核心矛盾:固定的窗长无法适配全频段信号。捕捉高频瞬态毛刺需要短窗保证时间定位精度;解析低频周期包络则需要长窗保障频率分辨能力。
- 而 时频不确定性原理 告诉我们:时间定位与频率分辨率天然存在取舍 trade-off。时间窗越窄频率分辨率越差,时间窗越宽时间定位越糊。STFT的处理是用固定窗口长度,并不好用。
小波 (Wavelet):窗长随频率自适应伸缩。
将STFT固定窗长×固定振荡的基函数,替换为尺度可连续伸缩的一族基函数。选定母小波 ,依靠 尺度参数 与 平移参数 生成完整小波基函数族:
- 尺度 (scale): 增大,小波被拉伸,适配低频缓变信号(等效长窗,频率分辨率高); 减小,小波被压缩,适配高频瞬态信号(等效短窗,时间定位精准)。
- 平移 (translation):控制小波沿时间轴滑动,完成时间维度定位。
Morlet小波 (本文选用的基函数):
两个因子各管一件事:
- :高斯包络 赋予 时间局部性约束。函数呈钟形快速衰减, 后幅值趋于零,基函数仅捕捉局部时段信号;相比矩形窗硬截断,有效抑制频谱泄漏。同时,高斯窗是时频不确定性极限下的最优窗函数,满足 理论下界。
- :余弦载波 赋予 频率选择特性,能量集中于特定频带,实现频率筛选。
Q: 为什么只取了实值部分? A: 复值形式与实值形式的选择。标准 Morlet 小波为复值定义:,虚部 与实部构成希尔伯特变换对。 复值小波系数包含幅值与相位双重信息,可用于提取瞬时频率、分析相位耦合与调制特性、区分正负频率成分,以及实现信号精确重构(逆小波变换)。 本文采用其实值形式(仅取实部),原因在于:本文任务为故障模式分类,KAN网络消费的是时频能量分布特征,实值小波的匹配滤波结果经平方后即可表征能量,相位信息对分类判别贡献有限;同时,将复值小波嵌入网络激活函数会引入复数域运算,导致梯度计算、参数更新复杂度显著上升,与本文轻量化设计目标相悖。对于实值振动信号,实值小波已完成带通滤波与模板匹配的职能,在诊断精度与计算开销之间取得合理平衡。
连续小波变换(CWT) 与 时频表(Scalogram)
小波系数表征:“信号 在时刻 、尺度 ,信号与小波模板的相似程度,本质为匹配滤波运算”。遍历所有 得到一张二维时频能量分布图:横轴时间b、纵轴尺度a( ,其中 为母小波中心频率, 为采样率)、像素强度代表信号能量——时频图(scalogram)。
可类比语音领域的log-mel频谱图:mel频谱依靠固定窗长FFT结合滤波器组生成;scalogram依托小波变换,窗长随频率自适应伸缩,具备恒Q特性。
现有方法大多将小波作为前端预处理模块:先完成时频变换,再送入网络学习特征,变换参数固定、不可训练。本文提出新思路:将小波嵌入网络激活函数,把尺度、平移参数设置为可学习变量。
与原版KAN的 B-spline 对照
原版的 KAN 采用 B样条(B-spline) 参数化 边函数:依靠分段多项式在节点处光滑拼接,通过控制点线性组合构造一维映射函数。B样条设计目标是通用函数逼近,天然追求曲线平滑、能够拟合任意形态,但缺乏信号结构先验。
本文总结其三大局限:函数平滑无振荡结构;基函数全局定义,不具备局部支撑特性;没有内嵌时频局部化语义,无法先验匹配冲击振铃形态。
同时原版KAN的参数量更大:每条边包含G=3区间、k=3阶共6个系数与SiLU残差权重,分类头参数量约13k;Morlet小波方案仅需2058个参数,参数量缩减约6倍。
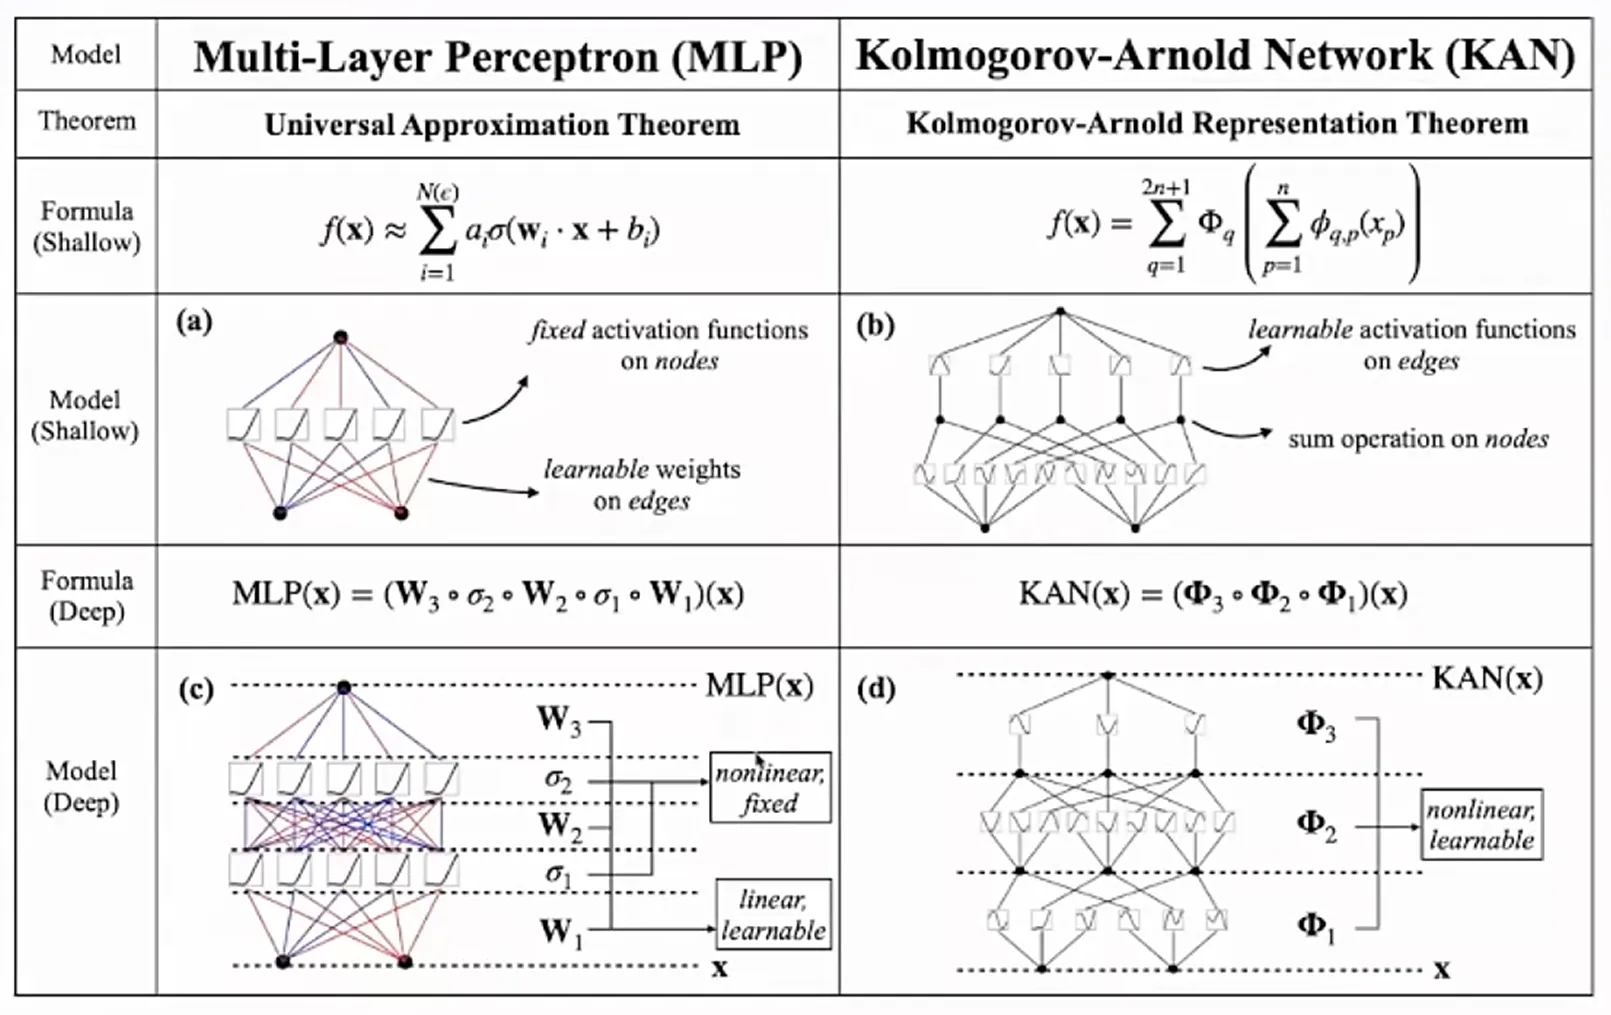
2.2 KAN 是什么:把激活函数从节点搬到边上变成可学习的非线性变换函数
回顾 多层感知机 MLP 的基础结构:
模型可学习参数只有边上的权重矩阵 。非线性 (ReLU/GELU/SwiGLU)是固定的、全网络共享的、装在节点上的运算:激活函数的具体形式属于超参数,不参与梯度更新,且激活函数的选取对模型性能存在显著影响。
KAN:
Kolmogorov-Arnold 网络(KAN,Liu et al. 2024)重构了网络拓扑:可学习的一维函数部署在边上,节点仅执行求和操作。
-
KAN 的优势:在特定场景下(需要可解释性的科学建模;作为轻量级分类/回归头放在CNN/RNN等特征提取器后面;低维光滑函数逼近任务;不适合大规模CV/NLP/持续学习/高维数据等,并且其训练慢GPU不友好训练稳定性差),参数效率高、可解释性强、平滑泛化好,在符号回归上占优。
- 总体而言,KAN属于是在特定场景下的补充,而非MLP的通用替代品。
-
Kolmogorov-Arnold 叠加定理的直观理解与理论局限:KAN 的命名源自1957年的Kolmogorov-Arnold叠加定理: 上任何多元连续函数都能写成:
- 定理表明:多元函数拟合不一定依赖多元映射;数学上可证明,各输入变量先经过一维变换、线性叠加后再次经过一维变换,两层嵌套结构即可等价表征任意多元连续函数。
应用该定理构建KAN时,需要明确三条理论边界:
- 定理仅为存在性证明,理论存在的一维映射可能形态病态;而实际KAN采用可学习光滑函数族,属于工程近似方案。
- 现实中的深度KAN网络会堆叠多层、拓展宽度,早已超出定理原始的两层结构。
- 定理无法保证参数效率;模型参数量、拟合能力高度依赖基函数的选取(e.g. 样条 vs 小波)。
本文用的前向公式:
各符号含义:
- :输入特征,本文为全局平均池化(GAP)后得到的48维特征向量分量;
- :对特征轴(输入变量)的仿射变换。注意 作用于自变量实现横轴伸缩,区别于输出端的纵向缩放;
- :固定的 Morlet 母小波;
- :边权重,控制该支路的输出幅值,每条边独立;
- 求和到节点,加输出偏置 。
模型可学习参数为 ;母小波形状固定,优化目标为基函数的伸缩、平移与输出加权系数。
参数量核算2,058参数:两层 Wav-KAN (48→32→10):
- 第 1 层: 有 个; 48 个、 48 个、 32 个 → 1,664;
- 第 2 层: 个, 32 个、 32 个、 10 个 → 394。合计 2,058。
需要说明:相较于原始KAN,本文公式为轻量化参数压缩版本,属于工程层面的取舍。
2.3 轴承故障特征频率:几何决定的冲击节拍
滚动体依次碾过损伤区域,形成周期性冲击序列,冲击重复频率完全由轴承几何参数确定,常被称为轴承的“节拍器”。
定义两类核心故障特征频率(Fault Characteristic Frequency, FCF):
- BPFO(Ball Pass Frequency, Outer race):外圈固定不动,单位时间内滚动体滚过外圈缺陷的次数;
- BPFI(Ball Pass Frequency, Inner race):内圈随轴旋转,单位时间内滚动体滚过内圈缺陷的次数。
以CWRU数据集SKF 6205轴承、2 hp工况为例,代入参数计算:
| 符号 | 物理含义 | 数值 |
|---|---|---|
| 滚动体数量 | 9 | |
| 转轴转频(轴转速≈1750 rpm) | ≈29.2 Hz | |
| 滚动体直径 | 7.94 mm | |
| 节径(滚动体中心圆直径) | 39.04 mm | |
| 接触角(纯径向载荷工况) | ≈0°, |
可得:,。对应周期(用于第4节感受野分析):BPFI周期≈6.3 ms,BPFO周期≈9.6 ms,轴旋转周期≈34.2 ms(半转周期17.2 ms)。
内、外圈公式符号差异物理释义
将内外滚道类比两条传送带,滚动体夹在中间纯滚动。外圈静止、线速度为0;内圈随转轴运动。内圈与滚动体相对滑移速度更大,滚动体扫过内圈缺陷的频率更高,因此 ,公式中采用加号。
特征频率守恒关系
存在恒等关系:。代入数值验证:。滚动体与内外滚道总接触频次守恒,缺陷位于内圈或外圈仅改变冲击频次分配。
三类故障调制特性差异(直接影响分类难度)
不同位置故障不仅特征频率不同,信号幅值调制规律存在显著差异,该差异可解释模型混淆矩阵的分布规律:
| 故障位置 | 缺陷相对传感器运动状态 | 信号形态特征 | 可分性 |
|---|---|---|---|
| 外圈 | 保持静止 | 冲击幅值稳定,等间隔冲击序列 | 最高,冲击规律最强 |
| 内圈 | 随轴旋转,周期性进出承载区 | 冲击间隔保持BPFI,幅值受轴转频调制,形成呼吸包络(半转周期17.2 ms) | 中等,存在额外幅值调制 |
| 滚动体 | 同时自转与公转,交替撞击内外圈 | 受保持架频率调制,冲击周期性最弱 | 最低 |
低信噪比下传统方法失效分析
传统包络解调流程:人工选取共振频带→带通滤波→Hilbert变换提取包络→包络谱FFT,在BPFO/BPFI处识别谱峰。论文对比实验显示:高信噪比工况下,包络谱在≈157.9 Hz(BPFI)出现明显谱峰;注入-4 dB高斯白噪声后(噪声功率约为信号功率2.5倍),BPFI谱峰被噪声淹没,基于峰值检测的诊断方法失效。
性能差异内在原因:传统方法完全依赖单一谱峰信噪比,特征谱峰被噪声覆盖则诊断失败;端到端深度学习模型融合多维度时序证据:85 ms窗口内十余个冲击周期的联合时序模式、多尺度感受野互补特征(4.2节)、批归一化抑制宽带噪声,同时利用全部类别先验信息。模型依靠整体特征分布完成判别,无需依赖单一显著谱峰。类比规则系统:单条规则失效即整体崩溃;学习型模型依靠特征组合实现鲁棒决策。
3. 核心思路:将小波嵌入激活函数
网络结构设计
原始KAN的边函数采用B样条参数化,本文将其替换为固定形态的Morlet母小波叠加可学习仿射变换,前向计算公式为:
模型可学习参数仅包含四类:(边权重,控制支路输出幅度)、(尺度参数,控制横向伸缩)、(平移参数,控制横向偏移)、(节点偏置)。
结构先验与物理约束的边界
该设计引入的是结构先验,而非物理约束,二者存在本质区别。
- 本文利用Morlet小波的形态特性:高斯包络与余弦载波组合形成局部振荡结构,与轴承故障冲击振铃信号在形态上定性相似。
- 明确本文方法属于小波结构化模型,而非物理信息神经网络(PINN)。
- 经典PINN将控制方程(偏微分方程)嵌入损失函数,作为软约束引导模型学习;本文损失函数不包含任何物理正则项,物理领域知识仅编码于模型假设空间的函数形态中。
- 该思路与卷积神经网络、旋转位置编码(RoPE)的设计哲学一致:通过架构本身偏置假设空间。优势在于不与损失函数产生冲突,无需引入额外权重超参数;局限性在于无法严格保证物理一致性。
尺度参数软截断策略
若允许 无约束学习,训练过程易出现不稳定:当 取值过小,激活函数近似退化为线性,模型拟合能力不足;当 取值过大,激活函数高频振荡,容易引发逐样本过拟合,同时导数剧烈波动,造成梯度爆炸。
为此,本文采用sigmoid函数实现软截断(soft-clamping): 无约束参数 经sigmoid映射至 ,再线性缩放至 区间。该方案全程可导,不存在硬裁剪带来的梯度死区。参数区间并非主观设定,消融实验(§7.1)对比多组候选范围, 在验证精度与训练稳定性之间取得最优平衡,位于Pareto前沿拐点。
对应反向传播梯度表达式(同步更新 、)如下: 其中 ,偏置参数 初始化服从均匀分布 。
特征空间说明
需要特别说明:激活函数 作用于全局平均池化后的48维特征向量,而非原始时域振动信号。因此,尺度参数 调控激活函数在特征轴上的振荡速率,平移参数 决定特征轴上的偏移位置,二者均不直接对应物理时间或物理频率。模型与物理信号的关联仅依托Morlet母小波的形态先验,尺度参数取值范围 不具备物理频段含义。